Exportez n'importe quel modèle entraîné en code autonome
Un modèle entraîné n'est utile qu'une fois exécuté hors de l'application de bureau - sur un microcontrôleur, dans un bloc Simulink, ou dans un script d'analyse Python. Chaque modèle entraîné via l'Entraînement de capteur virtuel ou choisi dans un classement de Compétition de modèles peut être exporté directement, sans outil de conversion séparé.
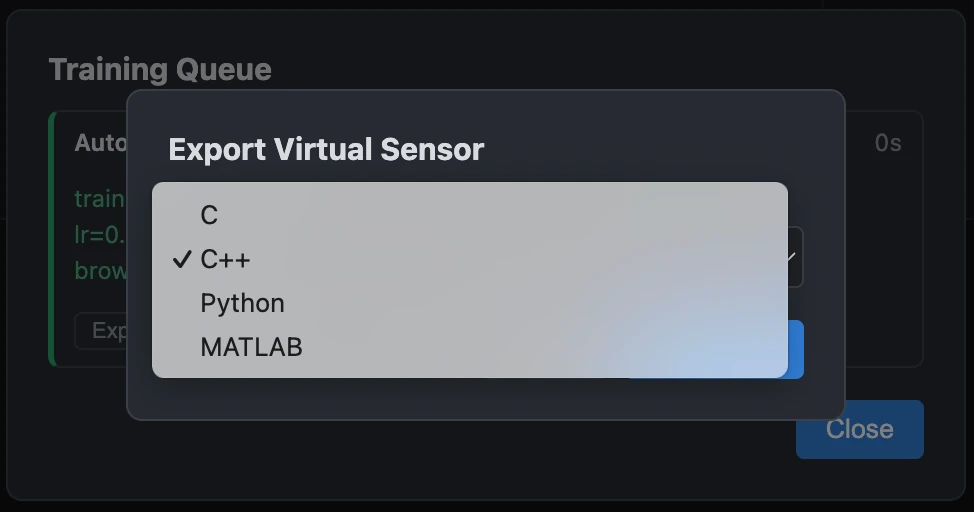
C, C++, Python ou MATLAB - choisissez la cible, pas une chaîne de conversion
Le format d'export est une simple liste déroulante, pas un outil d'export séparé ni une étape de conversion de format : C pour un microcontrôleur nu, C++ pour une interface orientée objet, Python pour un script d'analyse rapide ou un service, ou MATLAB pour l'insérer directement dans un bloc Simulink. Le code exporté est une implémentation autonome de la fonction de prédiction du modèle - aucune dépendance à Data Sensors, aucune bibliothèque d'exécution à lier.
Pleine précision ou quantifié en int8, avec un aperçu en direct avant d'enregistrer
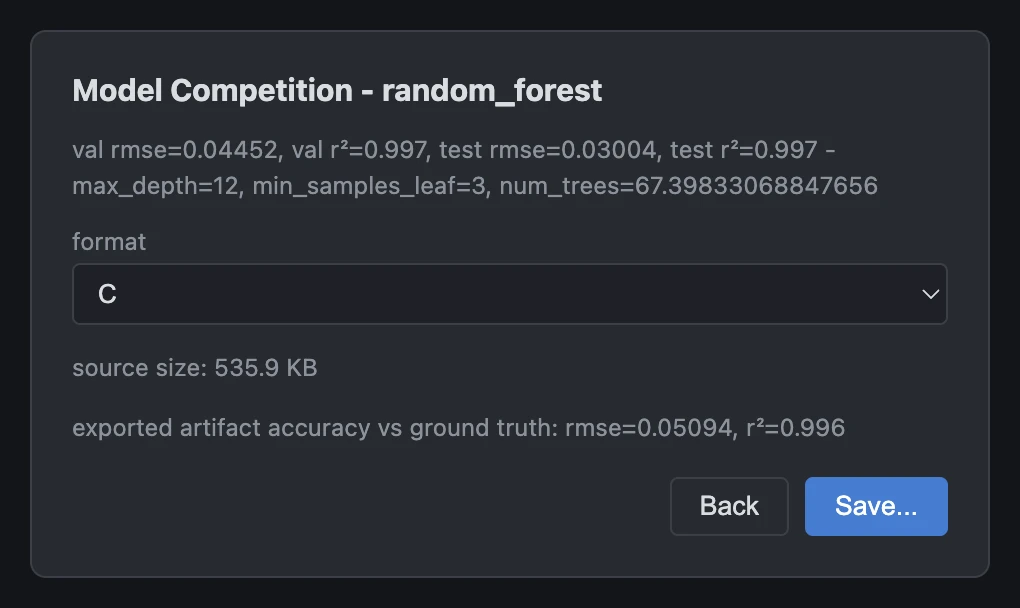
Chaque export peut être en pleine précision ou quantifié en int8, et la boîte de dialogue affiche une estimation en direct de la taille et de la précision pour les deux avant l'enregistrement - de sorte qu'un choix entre « tient dans 4 Ko de flash » et « correspond exactement à la précision d'entraînement » se fait sur des chiffres, et non après coup, une fois le fichier déjà sur le disque.
N'importe quelle entrée du classement, pas seulement la première
Lorsqu'un modèle provient d'une exécution de Compétition de modèles, l'export ne se limite pas à l'entrée classée première : un Random Forest légèrement moins précis peut être plus rapide sur votre matériel cible, ou un réseau de neurones plus petit correspondre mieux à votre budget de mémoire flash. Chaque entrée du classement peut être exportée individuellement, indépendamment des autres.
Réimportez un modèle exporté
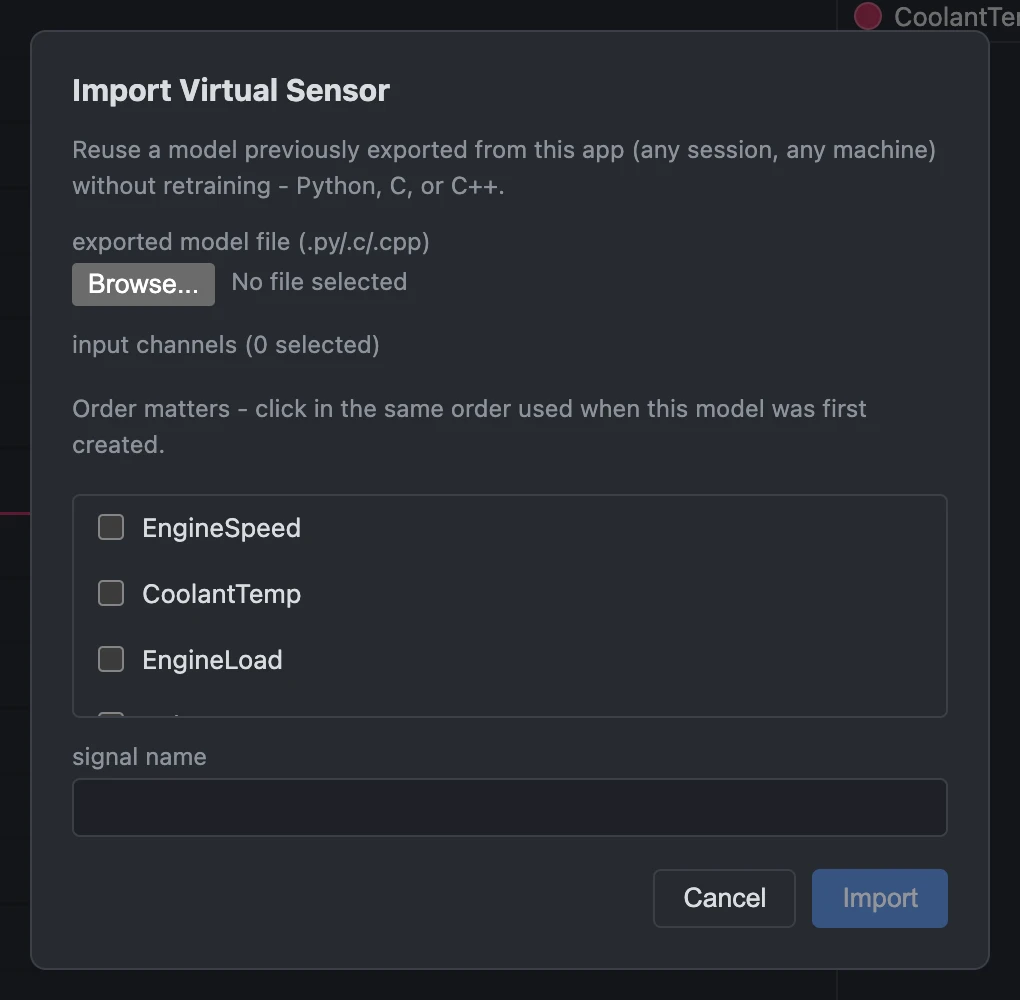
Un modèle exporté en C, C++ ou Python lors d'une session précédente se réintègre via Capteur virtuel > Importer un capteur virtuel... : choisissez le fichier (un compilateur pour C/C++, ou un interpréteur Python, est détecté automatiquement avec un repli manuel dans les deux cas). Ses canaux d'entrée et leur ordre d'entraînement d'origine sont repris automatiquement depuis le fichier associé du modèle, et il s'exécute directement sur la mesure actuellement chargée, ajouté comme un signal ordinaire, traçable. Aucun réentraînement, et sans avoir à conserver la session d'origine.